
8 间接平差
引入
考虑下面的水准网。
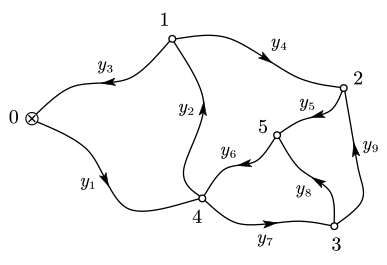
网型复杂,条件方程较难列立。因此不妨转换思路,直接用各点高程表达测量值。设点 的高程值为 ,则有:
以矩阵方式表达为 :
间接平差的核心:将观测估值向量 表达为参数估值向量 和基准向量 的函数。
建模
基本计数关系
- 观测值个数:
- 独立参数个数:
- 多余观测数:
线性函数模型
其中:
- :设计矩阵,参数独立因此列满秩,
- :已知常向量(起算数据等)
令
得到误差方程
随机模型为
TIP
非线性模型(如边长、角度方程)先在近似值处一阶线性化,再按上式组建 ,通常需迭代至改正数足够小。
求解
目标函数取最小:
在约束 下,设联系数向量 ,得拉格朗日条件极值函数:
令 ,,得法方程
故
再求
最终公式
令 ,有
则可求得改正结果
例 1
在该水准网中,已知
求解各观测值平差值与各点高程平差值。
依题意有观测值向量
有权阵
有设计矩阵
故有
解得
故有参数估值(各点高程平差值
得到观测值误差估值
有观测值估值:
例 2
为确定某一抛物线方程 ,观测了如上的 4 组数据,且 无误差, 为相互独立的等精度观测值,试用间接平差求:
- 该抛物线方程;
- 待定系数 的中误差。
依题意,有 。
令 ,则
有
其中
取近似值
设
因观测值等精度,故
误差方程为
其中
法方程为
其中
故
于是
又有
改正数为
单位权方差估值为
由误差传播定律,
故
因此
综上,有
抛物线方程近似为 。
精度评定
参数估值协因数阵
平差观测值协因数阵
由
可得
残差协因数阵
类似条件平差,有
即平差值与改正数不相关,。
单位权方差估值
参数函数精度
若
则
公式总结
| 平差步骤 | 公式 |
|---|---|
| 列参数方程 | , |
| 组成法方程 | ,, |
| 法方程解 | |
| 计算改正数 | |
| 参数/观测平差值 | , |
| 单位权方差估值 | |
| 协因数阵 | ,, |