
2 量测相机与航空摄影
量测用相机
量测用相机的特点
主距:摄影机物镜后节点到像片主点的垂距。航空摄影时,物距可视为无穷远,像距几乎等于物镜焦距。故将物镜固定调焦于无穷远处,主距等于物镜焦距,均使用 表示。
框标:胶片时代,在固定不变的承片框上,安置四个边的中点的标志。其目的是建立像片的直角框标坐标。两两相对的框标连线成正交,其交点成为像片平面坐标系的原点,从而使摄影的像片上构成直角框标坐标系。
航摄像片举例
如下是一张典型的航摄像片:
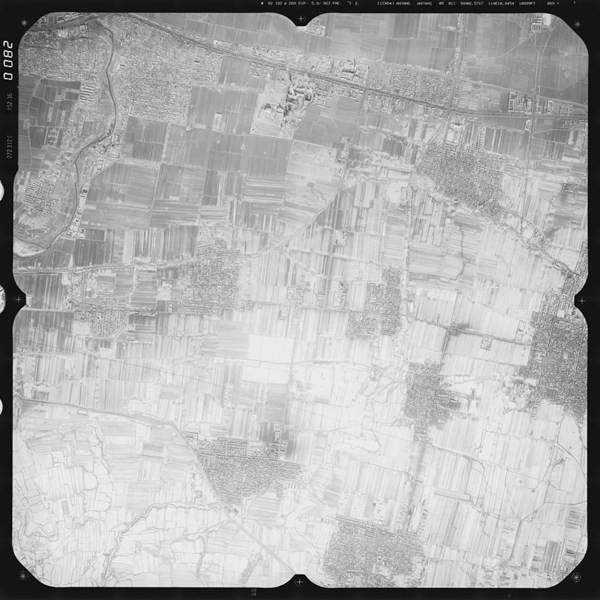
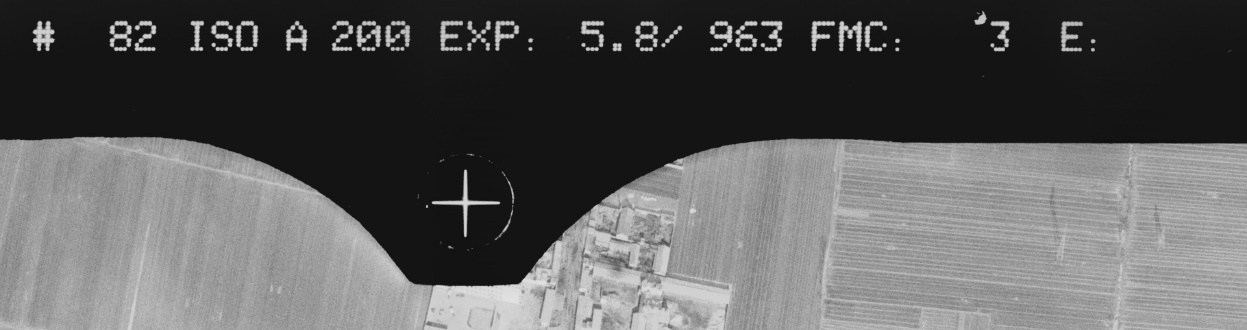
可以看到四个角点与四边中点均存在框标,呈十字形。顶部中间放大图:
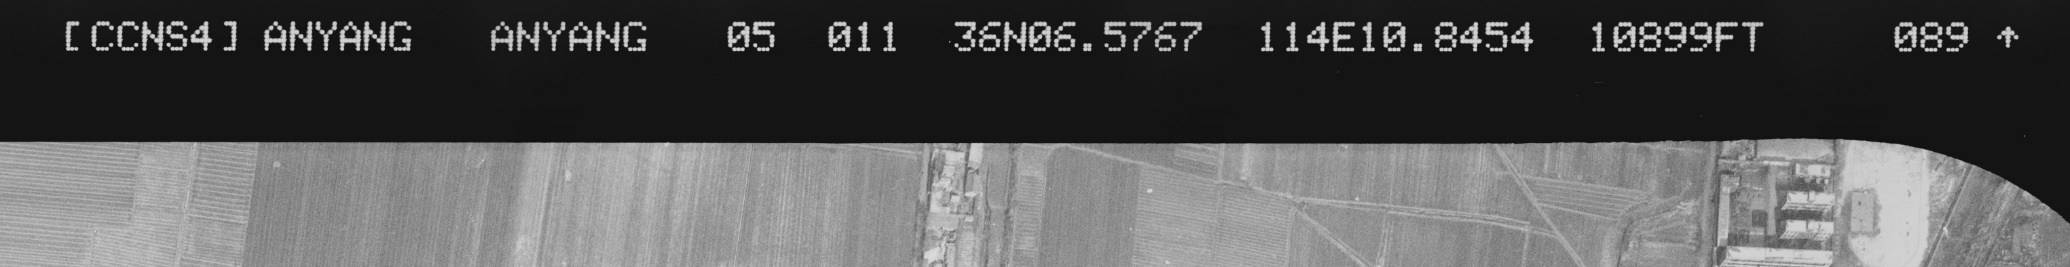
顶部右侧放大图中可以看到是项目 ANYANG 的 ANYANG 分区,第 5 航线第 11 片:
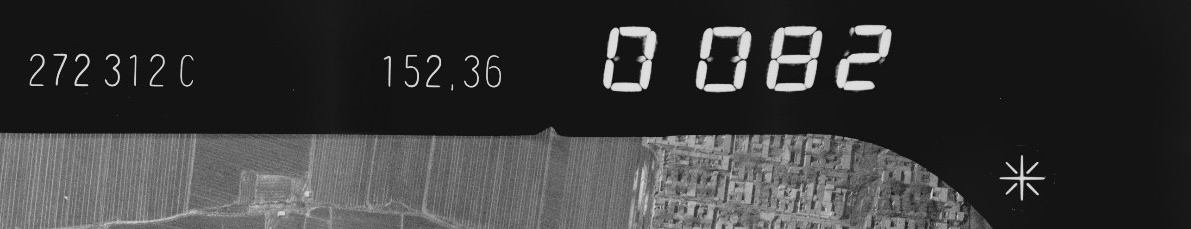
左侧放大图:
量测用相机的特性:
- 像距固定不变是主距(几乎等于物镜焦距)
- 相片上有框标(数字形式隐含)
- 内方位元素已知
- 畸变小
- 结构精密
- 需同时曝光等
物镜畸变
物镜畸变的种类:物体畸变分为径向畸变、切向畸变。在摄影测量中,主要是处理径向畸变,由于量测用相机的焦距是不变的,所以像片所产生的切向畸变的误差量级可以忽略。对于径向畸变而言,一般可以采用查表的方法或者通过奇次多项式函数进行改正。
径向畸变修正量的经验公式:
景深
景深:在聚焦完成后,焦点前后的范围内所呈现的清晰图像的距离。
景深与光圈的关系:光圈越小(光圈号数越大
景深在摄影测量中的意义:对于航空摄影测量,物体和相机距离较大,大于超焦点距离,成像都是清晰的,不用考虑景深问题。对于近景摄影测量,需要考虑景深的问题。
快门与曝光
航空摄影测量为什么要选择中心快门相机,对于动态变形检测或室内 SLAM 工作选择缝隙式滚动快门是否可以,为什么:
- 中心快门相机可以同时曝光整个图像,并且速度较快,适合航空摄影测量在移动平台上拍照的要求。
- 不可以选用滚动快门,在物体快速移动时,会造成图像产生变形,会影响立体几何计算。
为了正确恢复景物反差,摄影时景物的曝光量值应该落在感光特性曲线的中段。
假彩色影像的定义:假彩色影像是对真实影像赋予假色彩而合成的影像。即通过映射函数将多光谱影像的波段赋予新的 RGB 值,如 NIR→红,红→绿,绿→蓝。
航空摄影
摄影比例尺与航高
摄影比例尺 定义为航摄像片上一线段为 的影像与地面上相应线段的水平距离 之比,即有 。
摄影航高 定义为摄影机的物镜中心至摄区的平均高程面(摄影基准面)的距离。
数量关系满足:
其中 为摄影机主距。
当选定了摄影机和摄影比例尺后,即 和 为已知,航空摄影时就要求按计算的航高 飞行摄影,以获得符合生产要求的摄影像片。
摄影资料参数
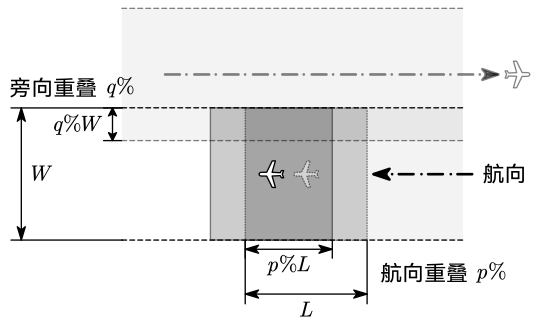
航向重叠:同一条航线上相邻两像片的重叠比例。
旁向重叠:相邻航线的重叠比例。
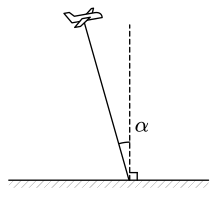
像片倾角 :摄影瞬间,摄影机轴与铅直方向的夹角。
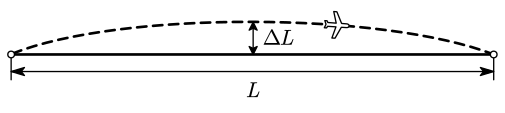
航摄最大偏距:航向弯曲时,实际航线与目标航线的最大偏移距离。
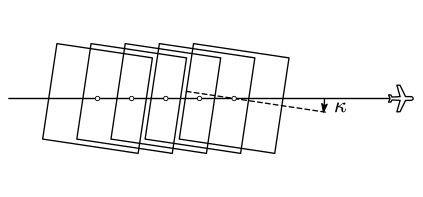
像片旋角 :相邻像片的主点连线与像幅沿航线方向两框标连线间的夹角。
摄影资料的要求
航空摄影的基本要求:
- 飞行质量要求:航向重叠、旁向重叠、航高差、航向弯曲、旋片角;
- 影像质量要求:反差正常,灰度正常,影像上地表信息缺失的部分较少。
传统航空摄影测量对空中摄影形式的要求:
- 合适的摄影比例尺
- 相对航高差
- 航向重叠 ,旁向重叠 (航向、旁向重叠小于最低要求时,称航摄漏洞)
- 航线弯曲
- 旋片角
- (主光轴竖直等)
为什么要有重叠度:
- 重叠区覆盖整个测区(立体测图的需要)
- 防止出现摄影漏洞(这样就不能用于测图)
- 在空三的时候用于连接相邻模型,补充性的地面控制
中英术语对照
对照表
| 英文术语 | 中文术语 |
|---|---|
| cartographic aerial camera | 航摄相机 |
| metric camera | 量测用相机 |
| fiducial mark | 框标 |
| collimated light | 准直光线 |
| radial distortion | 径向畸变 |
| tangential distortion | 切向畸变 |
| sidelap | 旁向重叠 |
| forward overlap | 航向重叠 |
小测问题
- 量测用相机有哪些特性?
- 物镜畸变的种类,在摄影测量中如何处理?
- 传统航空摄影测量对空中摄影的形式有哪些要求?
- 航空摄影测量为什么要选择中心快门相机,对于动态变形检测或室内 SLAM(simultaneous localization and mapping,即时定位与地图构建)工作选择缝隙式滚动快门是否可以,为什么?