
4 摄影测量中的数学概念 (上)
平面间八参数投影
两平面间的中心投影变换式:
式中有八个参数,八参数需要最少四对同名点。可以基于同名点待定系数求解参数。
两平面间的中心投影与从三维空间到二维平面的中心投影的本质不同:三维到二维是多对一的关系,二维到二维是一对一的关系。
内外方位元素
内方位元素
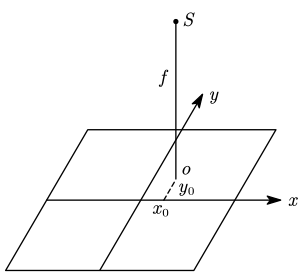
内方位元素:确定摄影中心相对于像片位置关系的参数。共 3 个,包括主距(
内定向:恢复摄影时像片和投影中心之间的关系,确定相机的内方位元素。
内方位元素已知、内定向完成意味着,量测像片上的点即可得到其在像空间坐标系下的坐标。
外方位元素
外方位元素:确定影像或摄影光束在摄影瞬间的空间位置和姿态的参数。共 6 个,包括三个线元素(摄影中心在物方空间的坐标
外定向:确定摄影时相机在物方空间的位置和姿态。
内外定向的区别与联系:
- 区别:内方位元素确定传感器内部参数、外方位元素确定传感器外部参数。
- 联系:内、外定向共同完成对摄影瞬间像片点与物点的几何关系,是恢复拍摄瞬间光束及其位置姿态的必要条件。先内定向,再外定向。
确定像片外方位元素的方法:
- 直接测量:GPS、雷达、INS 实时测定
- 用像点坐标解算:空间后方交汇、光束法平差
线元素
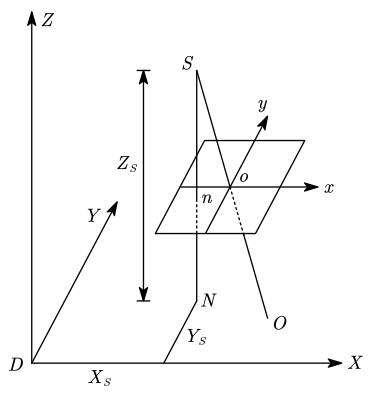
角元素与转角系统
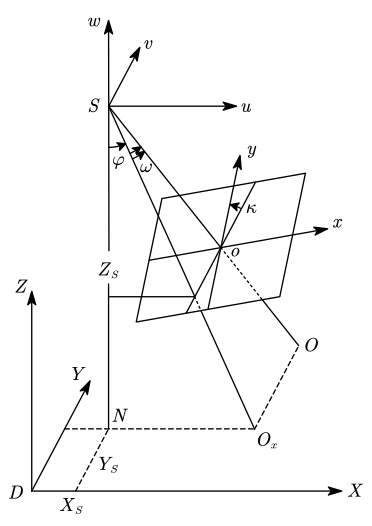
以 轴为主轴的 转角系统:以 为主轴旋转 角,然后绕 轴旋转 角,最后绕 轴旋转 角。
绕轴旋转角的正负性
国际上规定从旋转轴的正向的一端面对着坐标原点看,绕轴逆时针旋转为正,反之为负。即右手螺旋方向为正。
我国习惯规定 角左手螺旋为正, 角右手螺旋为正。这是为了保持公式正负号的一致性。上图中,角度的箭头方向为正。
像空间辅助坐标系和像空间坐标系的变换关系:
确定旋转矩阵需要几个独立参量?解求的参数多于此个数,那么解算时应该怎样?
三个角元素(
共线方程式
共线方程式经典形式:
其中 是 阵元素, 为主距, 是像主点的坐标, 是投影中心坐标。
共线条件方程的应用:计算像点位置、求解方位元素、求解地面点坐标
只有一张已知内外方位元素的像片,不可以从像点坐标求得物点坐标,二维到三维缺少约束条件,只能得到一条直线;反之可以,三维到二维是唯一确定的。
后方交会与前方交会
空间后方交会
空间后方交会的定义与目的:利用地面控制点及其在像片上相应的像点坐标,确定像片外方位元素的方法。
利用共线条件方程式进行后方交会,如果只解算外方位元素,至少需要 3 个不共线的地面控制点,因为方程有 6 个未知数。
解算时一般不止 3 个点,存在多余观测,需要最小二乘平差。改正时泰勒展开线性化误差方程,进行间接平差,迭代求解。
竖直摄影情况下确定外方位元素初值:
从航迹图中取,或根据控制点反算,有时也直接取零。式中的 来自比例尺 。
空间前方交会
空间前方交会的定义和目的:由立体像对两张像片的内外方位元素和同名像点坐标来确定该点物方坐标的方法。
可以使用共线方程经典形式进行空间前方交会解求,但由于需要对非线性方程做线性化,需要初值,而且计算繁琐。
建立像空间辅助坐标系并使其轴向与物方坐标系平行。那么像空间坐标系到像空间辅助坐标系的转换关系即为 阵。由于外方位元素已知,即 阵已知,则像空间辅助坐标系中的点坐标已知,以此进行求解。相当于将外方位元素中的角元素与线元素分开处理,通过提前分离角元素影响,将原本的非线性关系转换为线性关系。
前方交会中的点投影系数计算式:
地面点计算公式
其中, 是左右两个像片的点投影系数, 左片上像点在像空间辅助坐标系的坐标, 为右片坐标。此式不需要初值即可用于计算。
其中 表示 方向的上下视差。造成 的原因可能有像点量测误差、外方位元素计算误差。
理想像片对:立体像对的两像片水平摄影基线也水平。此时,左右片的三个转角 ,摄影基线分量 ,。
不同的地面点其点投影系数是否相等
不一定相等,地面和像平面平行时才会相等。原因:N 的几何性质是该点的摄影比例尺,但由于地面高低起伏无法保证比例尺处处相等。
同一点在左片和右片上的投影系数是否相等
不一定相等。受航高差、像片位置等因素影响。仅在理想像对情况下处处相等为 ,其中 为左右视差。
竖直对地摄影情况下,各点的点投影系数一般在什么值附近
摄影比例尺的倒数(
) 。
立体像对内外方位元素已知,如何利用像对同名点像平面坐标确定该点对应地面物点物方坐标?
- 计算基线分量
- 该点计算左片、右片坐标
- 使用点投影系数计算
中英术语对照
对照表
| 英文术语 | 中文术语 |
|---|---|
| resection | 空间后方交会 |
| intersection | 空间前方交会 |
小测问题
- 两平面间的中心投影变换式?
- 两平面间的中心投影与从三维空间到二维空间的中心投影有什么本质不同?
- 什么是内方位元素(内定向参数
) ? - 什么是外定向?什么是内、外方位元素?外定向与内定向之间有什么联系与区别?
- 确定旋转矩阵需要的独立参量有几个?如果解求的参数多余此个数,那么在解算时应该怎样?
- 共线方程是描述摄影时存在的什么基本关系条件?为什么会有这样的关系条件?
- 请指出共线方程式经典形式中各项字母的含义。
- 只有一张已知内外方位元素的像片,根据共线方程,能否确定像片上某一像点对应物点的物方坐标?如果此时已知物方坐标,能否确定其对应像点的坐标?为什么?
- 空间后方交会的定义和目的?利用共线条件方程式进行后方交会至少需要几个地面控制点,为什么?
- 竖直摄影条件下,后方交会时如何确定外方位元素初值?
- 空间前方交会的定义和目的是什么?
- 对于前方交会中的点投影系数计算式
- 不同的地面点,其投影系数是否相等?
- 同一点在左片和右片上的投影系数是否相等?
- 竖直对地面摄影情况下,各点的投影系数一般在哪个范围?
- 如何在一立体像对内外方位元素已知的条件下,利用像对上同名点的像平面坐标,确定该点对应地面物点的物方坐标?